Технологията за безконтактно откриване стимулира надстройката на индустриалната автоматизация
С развитието на интелигентното производство, автоматизираната производствена линия и промишления робот, прецизните, бързи и стабилни методи за откриване на обекти се превърнаха във важен компонент на съвременната индустриална система за контрол. Традиционните механични крайни изключватели изискват директен контакт с целевия обект; дългосрочната-експлоатация често води до износване, грешки при измерване и увеличени разходи за поддръжка. За разлика от тях, индуктивните сензори за близост имат характеристиките на без{3}}откриване на контакт, висока надеждност и адаптивност към индустриални среди. Те се използват широко в машини, опаковъчни линии, автомобилостроене, CNC обработка, електрическо оборудване и други индустрии.
Индуктивните сензори за близост се използват главно за откриване на позицията, разстоянието или присъствието на метални предмети. Вместо да разчитат на зрение, натиск или механичен контакт за идентифициране на целите, те използват принципите на електромагнитната индукция. Чрез откриване на промени в метални предмети, когато навлязат в магнитното поле, те произвеждат бърз превключващ сигнал.

I. Какво представлява индукционният сензор за близост?
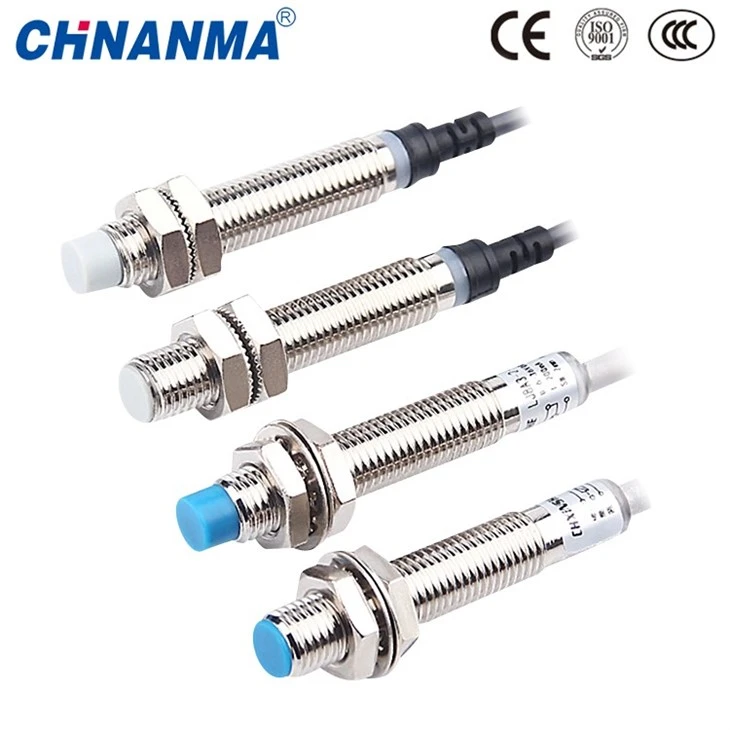
Индуктивният сензор за близост е електронно устройство за откриване, което открива метални цели чрез електромагнитна индукция. Той може да определи дали метален обект е достигнал предвидения обхват на откриване без физически контакт с него и да преобразува резултатите в изходен електрически сигнал.
За разлика от стандартните механични превключватели, индуктивните сензори за близост не преместват контактите и следователно не са обект на механично износване, причинено от чести операции. Освен това, тъй като процесът на откриване не изисква директен контакт с детайла, рискът от удар или повреда по време на работа на оборудването е минимален.
Индуктивните сензори за близост обикновено се състоят от следните основни компоненти:
1. Осцилаторна верига
Осцилаторната верига е основният модул за генериране на сигнал за откриване. Когато е електрифицирана, вътрешната бобина произвежда променлив ток с висока-честота, който създава променливо магнитно поле.
2. Бобина за откриване
Бобината за откриване обикновено се монтира близо до чувствителната повърхност на сензора, за да генерира и открива промени в електромагнитните полета. Когато метален обект навлезе в зоната на откриване, електромагнитното състояние около намотката се променя.
3. Схема за обработка на сигнали
Веригата за обработка на сигнала анализира амплитудата на трептене, за да определи наличието на метални цели. Контролен сигнал се изпраща към изходния терминал, когато промяна, удовлетворяваща определеното условие, е 4. Изходен модул
Изходните модули обикновено използват PNP или NPN транзисторни изходи за свързване към PLC, контролери или оборудване за автоматизация за управление на устройството.
II. Основни принципи за откриване на метални предмети чрез индуктивен сензор за близост
Индуктивните сензори за близост разчитат на "електромагнитна индукция" и "ефект на вихрови токове" за откриване на метални предмети.
Специфичните оперативни процеси могат да бъдат обобщени, както следва:
Сензорите генерират магнитни полета → Изходен сигнал за консумация на енергия на магнитното поле.
Процесът е както следва:
1. Сензорите генерират високо{1}}променливи магнитни полета
Веднъж активиран, вътрешен осцилатор задвижва бобината за откриване, създавайки променливо магнитно поле с висока-честота. Това магнитно поле се излъчва от сензорната повърхност на сензора, създавайки зона на откриване.
Когато наблизо няма метален предмет, трептящата верига е стабилна и сензорът не извежда сигнал за детекция.
2. Метален предмет навлиза в зоната на откриване
Когато проводящ метален предмет - като желязо, неръждаема стомана, мед или алуминий - се доближи до сензора, той се влияе от променливо магнитно поле.
Според електромагнитната индукция вътре в метала се генерира кръгов ток, наречен вихър.
Тези вихрови токове произвеждат магнитни полета в противоположни посоки, като ефективно неутрализират първоначалното магнитно поле, генерирано от сензора.
3. Вихрите намаляват осцилиращата енергия
Когато металът погълне малко електромагнитна енергия, загубата на енергия в осцилиращата верига на сензора се увеличава, което води до намаляване на амплитудата на трептенията.
Колкото по-близо е металът до сензора, толкова по-силни са вихровите токове и толкова по-голяма е загубата на енергия.
Вътрешната верига за откриване непрекъснато следи тези колебания; след като промените достигнат предварително определен праг, сензорът определя наличието на "метална цел".
4. Изходен сигнал за превключване
След обработката на сигнала сензорът променя изходното си състояние-например:
Цел без -метали: ИЗКЛЮЧЕН изход;
Metallica в обхвата на откриване: изходът е отворен.
Този сигнал може директно да управлява релета, електромагнитни вентили, PLC вход или системи за автоматизирано управление за управление на работата на оборудването.
III. Защо индуктивните сензори за близост откриват само метал?
Много потребители се чудят: Как индуктивните сензори за близост могат да открият стомана, но не и пластмаса, стъкло или дърво? Причината се крие главно в разликата в принципите на откриване.
Индуктивните сензори разчитат на генерирането на вихрови токове в проводими материали; металите притежават висока електрическа проводимост, което им позволява да генерират значителни индуктивни токове в променливи магнитни полета.
Например:
Черни метали (напр. желязо, неръждаема стомана)
Те показват силна електромагнитна реакция и произвеждат отчетливи вихри, което води до по-дълъг обхват на откриване.
Цветни метали (напр. алуминий, мед)
Въпреки че е откриваем, обхватът на откриване може да бъде повлиян поради магнитните свойства на материала.
Пластмаса, гума, стъкло
Тези материали не генерират ефективни вихрови токове и не предизвикват значителни промени в електромагнитните полета, така че сензорите не могат да ги открият.
Това е ключова разлика между индуктивните сензори за близост и капацитивните сензори за близост. Капацитивните сензори могат да откриват неметални материали, докато индуктивните сензори са предназначени главно за откриване на метали.
IV. ВЪВЕДЕНИЕ Фактори, влияещи върху обхвата на откриване на индуктивни сензори за близост
В практическите промишлени приложения обхватът на сензорно откриване не е фиксиран и се влияе от няколко фактора.
1. Тип метален материал
Различните метали имат различна електропроводимост и магнетизъм, което влияе върху силата на вихровите токове.
Като цяло:
Железните материали позволяват по-дълъг обхват на откриване;
Неръждаемата стомана води до леко намален обхват на откриване;
Материали като алуминий и мед може да изискват специализирани сензори.
2. Размер на металната мишена
Колкото по-голям е целевият обект, толкова по-голяма е зоната на взаимодействие с магнитното поле, което създава по-изразени вихрови токове, което прави откриването по-стабилно.
Ако металната цел е твърде малка, обхватът на откриване може да бъде стеснен.
3. Начин на монтаж на сензора
Монтажното разстояние, заобикалящата метална конструкция, инсталационната среда и т.н. ще повлияят на точността на откриване.
Наличието на големи метални компоненти в близост до сензора може да доведе до фалшиво откриване, така че зоната на откриване трябва да бъде внимателно планирана по време на монтажа.
4. Работна среда
В промишлени обекти може да се случи следното:
Замърсяване с нефт;
прах;
Влага/пари;
Вибрация.
Индуктивните сензори за близост се характеризират с херметичен дизайн, който не зависи от оптичните условия и осигурява отлична стабилност в тежки индустриални среди.
V. Ключови промишлени приложения на индуктивни сензори за близост
индуктивните сензори за близост се използват широко в различни индустрии поради бързото им време за реакция, дълъг експлоатационен живот и силна способност против -заглушаване.
1. Автоматизирани производствени линии
Използва се за откриване на наличието на детайл, определяне на позицията на ръката на робота, локализиране на конвейерно оборудване и т.н. CNC машинно оборудване
В машинните инструменти с ЦПУ те се използват за откриване на позиция на инструмента, състояние на затягане на детайла и позиция на механично движение.
3. Машини за опаковане
Опаковъчното оборудване изисква високо{0}}тестване на местоположения на продукти като:
Позициониране на чанти;
(a) Броене на хардуерни части;
Откриване на конвейерна линия.
4. Производство на автомобили
индуктивните сензори се използват широко в автомобилните производствени линии за откриване на:
Компонентни позиции;
Състояние на Общото събрание;
Роботизирана обратна връзка с движението.
V. Електрическо и механично оборудване
В оборудване като клапани, цилиндри и трансмисионни механизми те се използват за откриване на позицията и състоянието на движещите се части.
ЧЗВ
Въпрос 1: Какви метали могат да бъдат открити от индуктивни сензори за близост?
Индуктивните сензори за близост откриват главно проводими метали като желязо, стомана, неръждаема стомана, алуминий и мед; разстоянието на засичане обаче може да варира в зависимост от типа метал
q2: Могат ли индуктивните сензори за близост да открият пластмаса?.
Не. Индуктивните сензори работят чрез създаване на метални вихрови токове; неметалните материали като пластмаси, стъкло и дърво не произвеждат ефективен сигнал за откриване.
Q3: Какво е разстоянието на отчитане на индуктивен сензор за близост?
Типичните разстояния на засичане варират от няколко милиметра до десетки милиметри, в зависимост от модела на сензора, размера на бобината и материала на мишената.